English | 简体中文
WatcheRobot
WatcheRobot 桌面机器人公开资料仓库,提供硬件资料、机械模型、Python SDK、烧录工具、使用文档和 Release 资产说明。
在线文档:wiki.orulink.ai。网站以本仓库文档为内容源,随正式 Release 更新;维护与发布说明。
获取机器人
想直接体验整机,省去采购零件和自行组装的过程?前往京东预购 WatcheRobot(中国大陆购买渠道)。
海外购买平台即将上线,上线后会在这里补充链接。预购规则及预计发货时间以京东商品页说明为准。
想自己动手制作?请查看复现指引,获取硬件资料、装配和烧录步骤。
项目预览
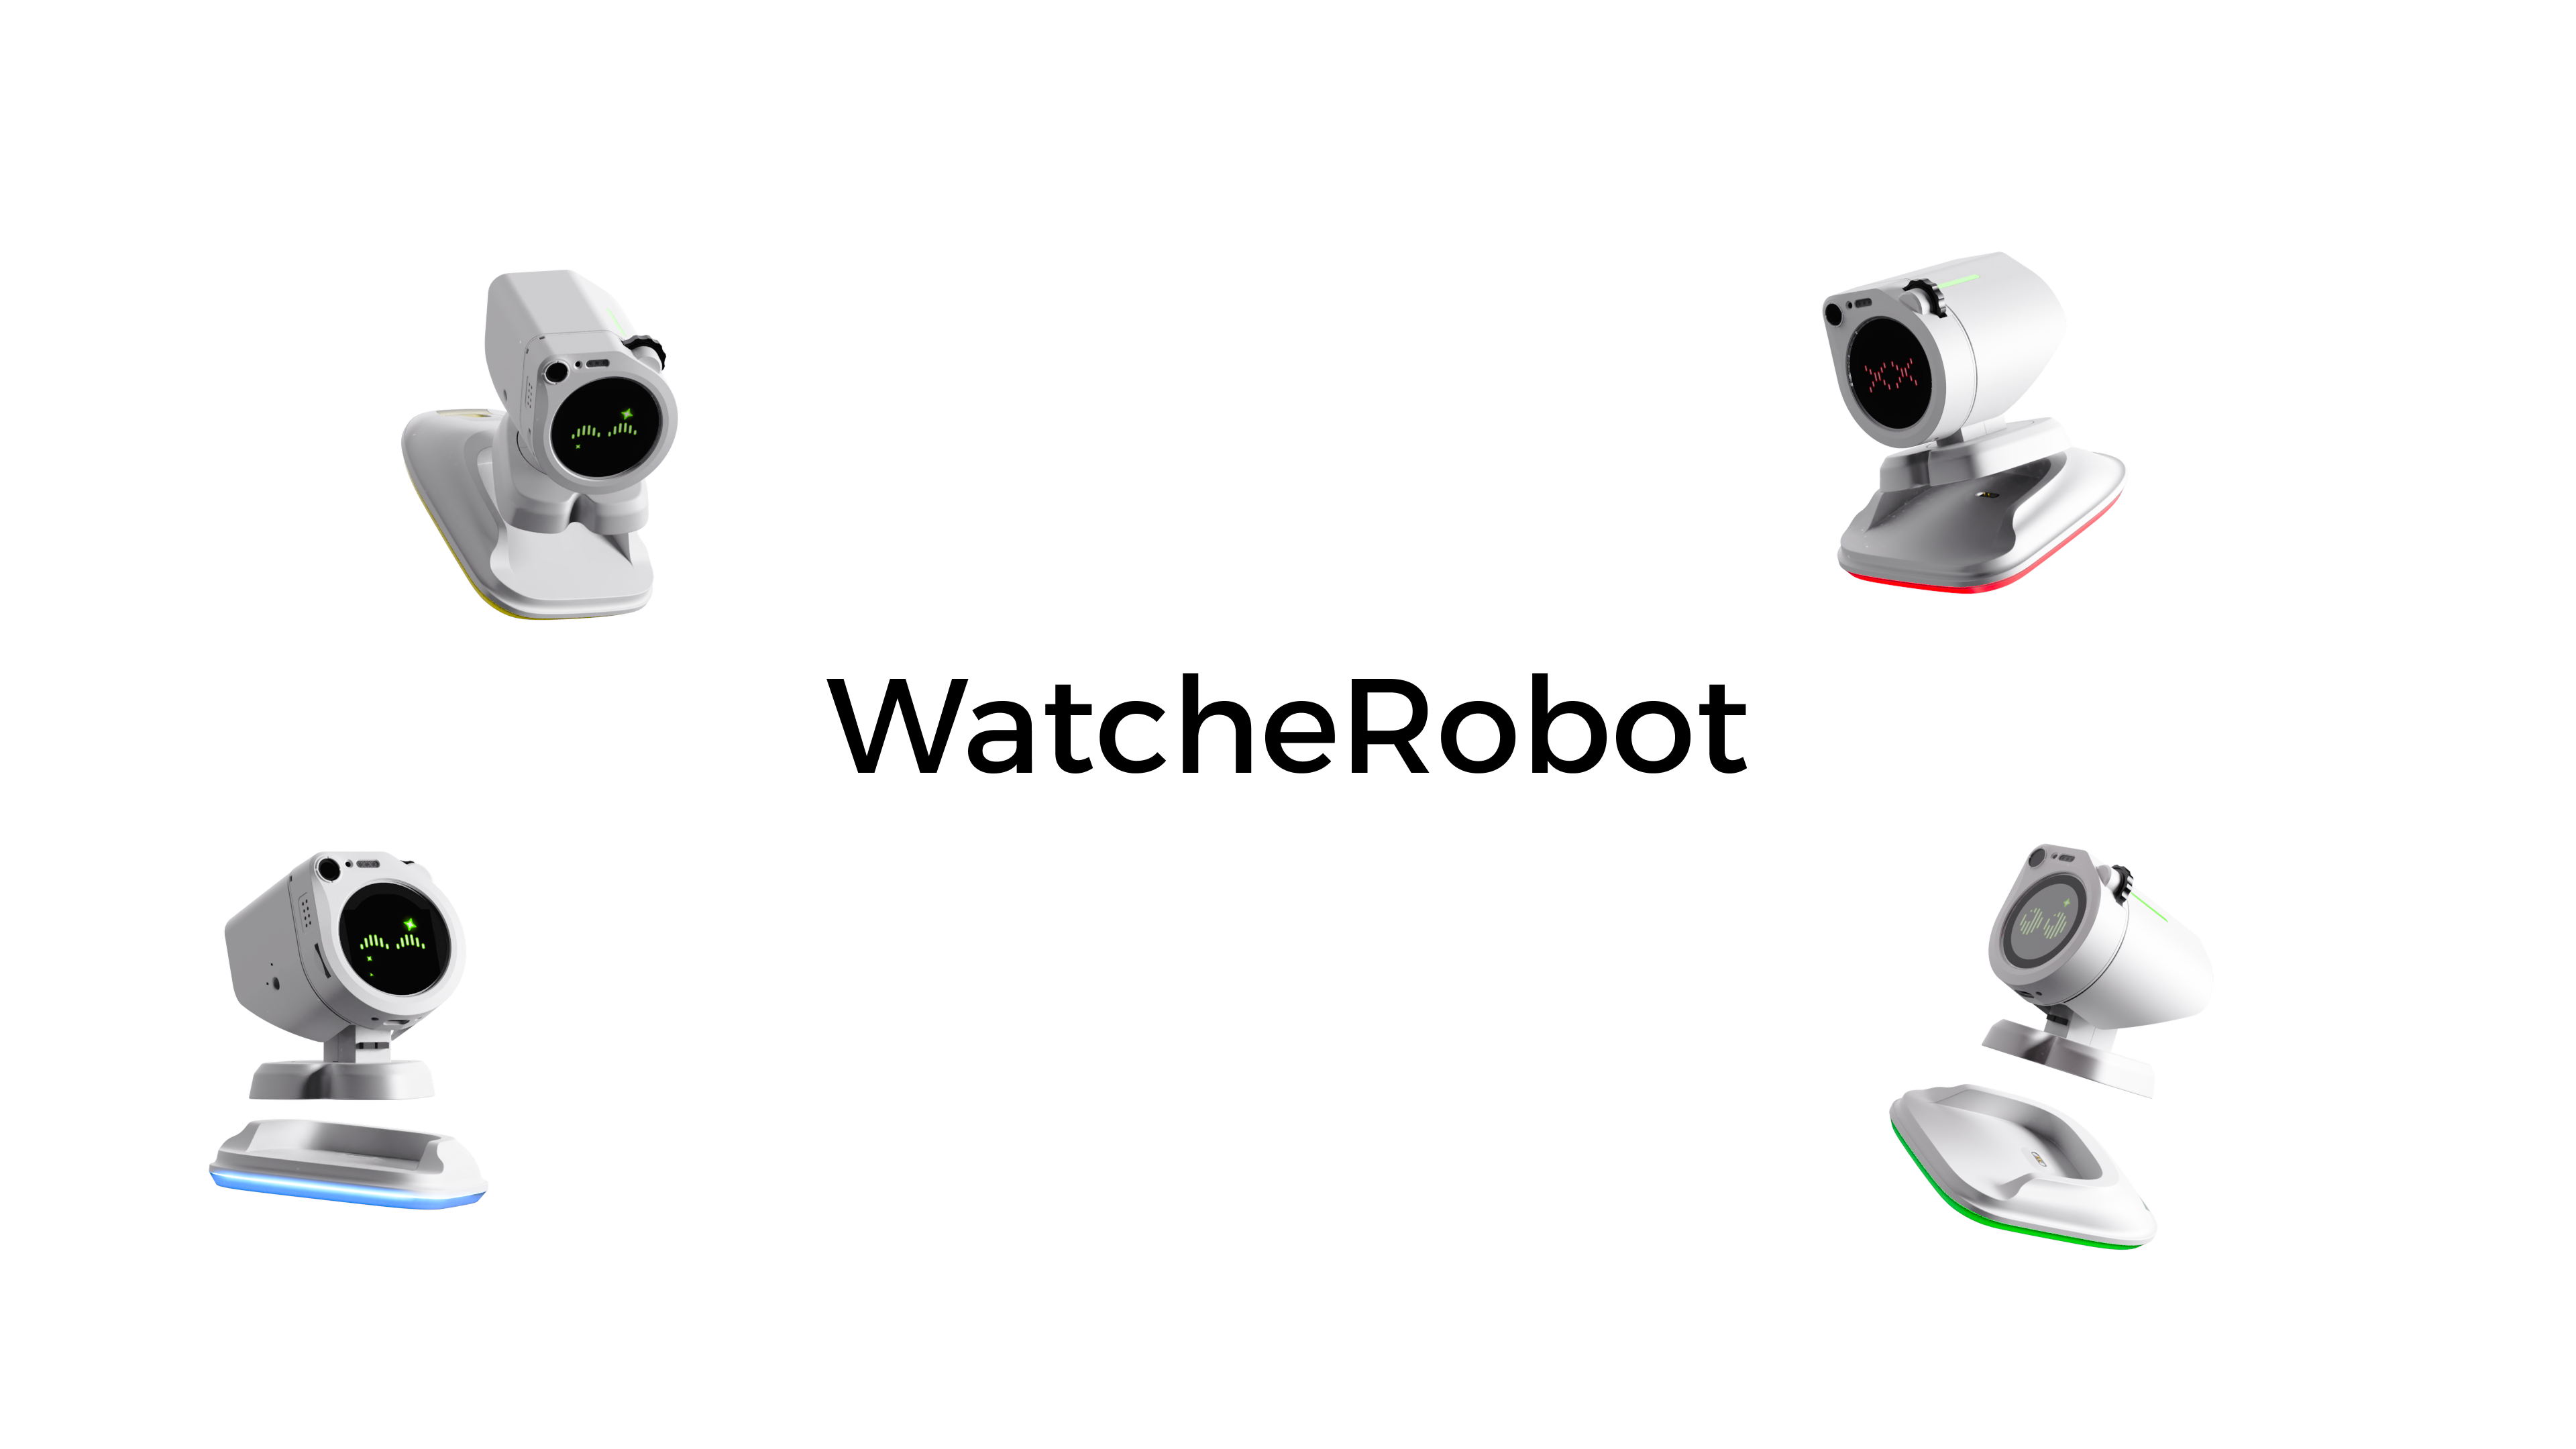
WatcheRobot 面向桌面陪伴、交互展示和开发者实验。整机由 Watcher 头部、ESP32-S3、STM32 身体主板、舵机、结构件和 SD 卡资源组成,可通过桌面端、手机 App 或 Python SDK 使用。
快速开始
适用于已有可用整机的用户,无需先克隆仓库、准备烧录工具或重新烧录。
- 开机并安装客户端:按设备使用指南下载适合电脑或手机的安装包。
- 配置网络:用手机 App 扫描设备二维码,完成Wi-Fi 配网。
- 连接机器人:电脑或 SDK 使用 Desktop Link;手机控制使用 Phone Control,见连接说明。
- 开始使用:按首次运行检查验证表情、灯效和安全范围内的动作。
复现指引
想自己动手制作?请按复现指引获取硬件资料和物料清单,完成装配、配套固件烧录与 SD 卡资源准备,再回到快速开始连接使用。
开发自己的嵌入式固件(开发预览,尚未公开发布)
除了通过 Python SDK编写上位机应用,我们也在准备面向 ESP32-S3 的独立硬件 SDK:开发者拥有自己的 app_main、UI 和业务逻辑, 通过统一接口使用身体运动、灯光、身体触摸,以及摄像头、麦克风、扬声器、 屏幕和屏幕触摸,不需要启动官方应用、Python SDK、Daemon 或服务端。
首版目标是提供身体、头部和整机三个可独立构建的 example;STM32 和 Himax 使用经过验证的配对固件,不要求开发者修改它们。详细边界和发布门禁见 独立嵌入式开发说明。
源码与三个示例位于 firmware/sdk/,目前为开发预览, 尚未完成全部实机验收与固定版本发布。现有 Release 和烧录工具用于官方固件, 不能当作自定义固件的日常烧录入口。官方应用及 STM32/Himax 实现不在 SDK 开源范围内。
项目文档
- 烧录指南:环境、接线、固件烧录、SD 卡和开机检查。
- 固件入口:各硬件对应的下载包和烧录入口。
- SD 卡资源和首次运行检查。
- SDK 使用指南:安装、配对和运行 Application。
- 独立嵌入式开发说明:硬件 SDK 目标、示例与当前发布状态。
- 硬件资料:PCB 和机械文件入口。
- 设备使用指南:开关机、扫码配网、连接电脑和手机。
- 机器人原子能力、快速创建语音对话和微信社区。
- 版本来源、配套关系、发布规则和仓库规则。
- 贡献指南和安全策略。
开源范围
- 本仓库公开硬件生产文件、机械模型、Python SDK、烧录工具和说明文档。
- Python SDK 源码通过
python-sdk/子模块提供。 - 官方 ESP32-S3 应用、Himax、STM32、App、服务端和桌面端实现不在本仓库公开;独立嵌入式硬件 SDK 以开发预览形式提供。
- 固件、客户端安装包和 SD 卡资源通过 GitHub Releases 分发。
技术栈
| 部分 | 技术或格式 |
|---|---|
| 头部 | Watcher、Himax、ESP32-S3 |
| 身体控制 | STM32F103、SWD / ST-LINK |
| SDK 与烧录工具 | Python、PowerShell、Bash |
| 硬件资料 | 原理图、PCB、BOM、CPL、Gerber、STEP |
许可证
本仓库使用 GPL-3.0。子项目和第三方组件以各自许可证为准。